
 搜索
 数字报
 深圳号
 投诉举报
 深圳特区报&读特记者 吴亚男
近日,物理AI研发公司ZINOVA基于逐际动力TRON 2双臂具身机器人,联合建筑机器人公司RIC Robotics完成了混凝土倾覆板缩比施工场景演示,覆盖支模组框、多层钢筋铺设与绑扎等核心工序。此次POC验证了具身机器人使用现有工具参与复杂施工流程的可行性,也是垂直行业创新企业基于通用机器人平台开发行业应用的又一次原创性实践。
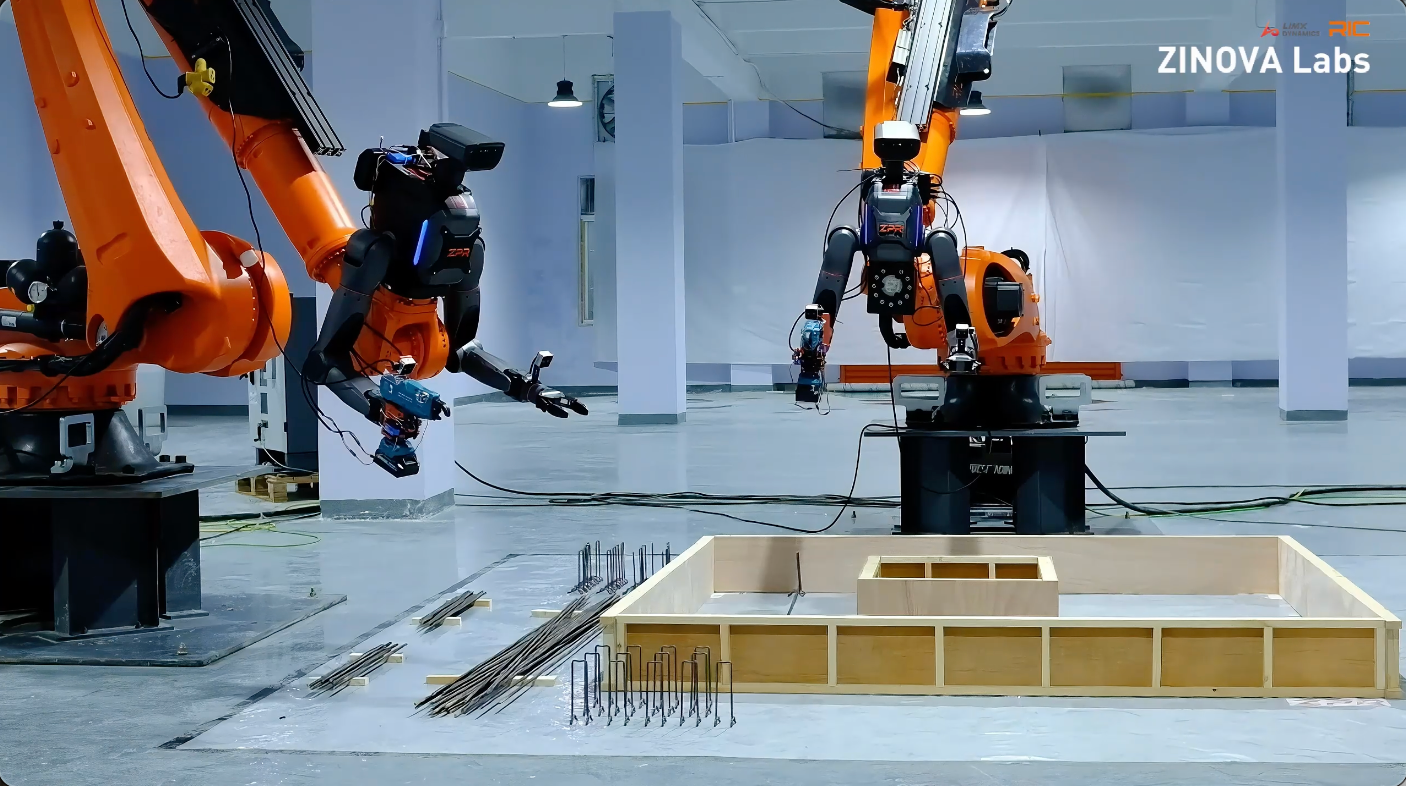
TRON 2双臂具身机器人创新构型完成混凝土倾覆板缩比施工场景演示。
让机器人“学会用工具”
ZINOVA核心研究方向是工具智能(Tool Intelligence),让机器人能够识别、抓取并感知现实世界中已有的工具,真正参与线下的生产性工作。其研究围绕三个维度展开,即Grasp(通用工具抓取)、Feel(TEISI感知接口,采集工具与环境交互中的力、扭矩、振动、阻力等数据)以及Form(探索针对具体任务的机器人形态)。三者共同构成可跨工具、跨任务、跨机器人形态迁移的工具智能体系,但其路径并非为每一个工种制造一台专用机器人,而是让同一套工具智能运行于不同形态的机器人之上。

TRON 2双手协同、精准夹持工具。
建筑行业成为ZINOVA选择的首个落地验证场景,原因在于该行业长期面临熟练劳动力约束,同时存在大量高价值的实体作业和成熟的既有工具体系;更重要的是,建筑工地高度非标准化,施工环境、材料规格和工序要求因项目而异,难以套用统一的自动化方案。这种复杂性,恰恰构成了验证工具智能“真实适应能力”的理想场景。
此次演示复刻了混凝土倾覆板的核心施工环节:两台TRON 2机器人分别持钉枪与木板,协同合作,完成混凝土模板框架的拼合固定;随后在多层马凳支架上铺设钢筋并完成绑扎,模拟真实施工中多个工种前后衔接的完整作业逻辑。场景的难度不在于完成某一个孤立动作,而在于让机器人系统贯通一套复杂的物理工作流程。
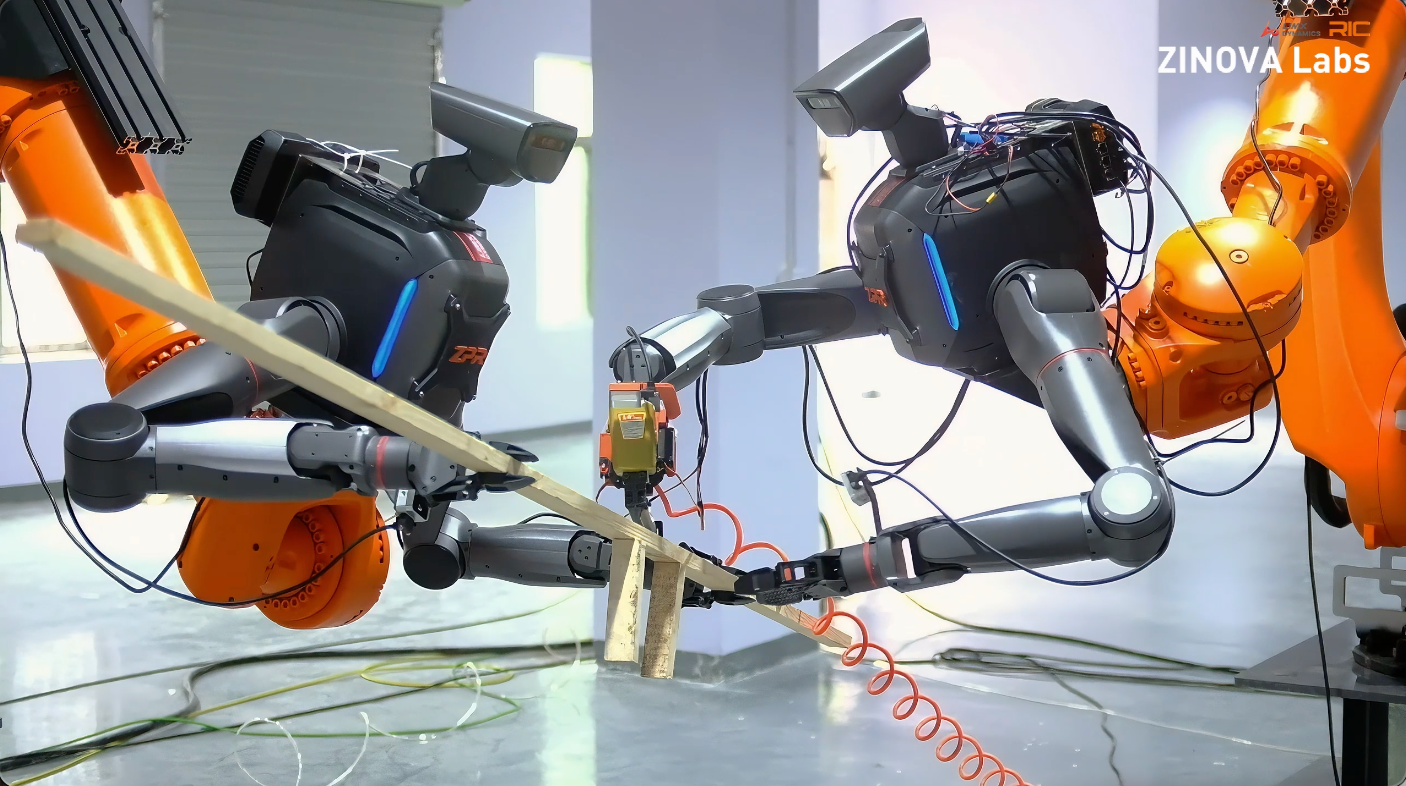
两台TRON 2协同合作,完成混凝土模板框架的拼合固定。
在构型上,ZINOVA基于TRON 2双臂具身机器人的模块化与可扩展能力,针对建筑施工的大空间、多工序作业需求,探索出一套创新机器人构型。
该构型进一步拓展了TRON 2的作业空间与工具操作能力,使其能够从传统桌面、低空作业延伸至更广阔的立体空间。双臂可面向不同方向、不同高度完成多种工具操作,进一步释放TRON 2在复杂施工场景中的操作潜力与应用价值。
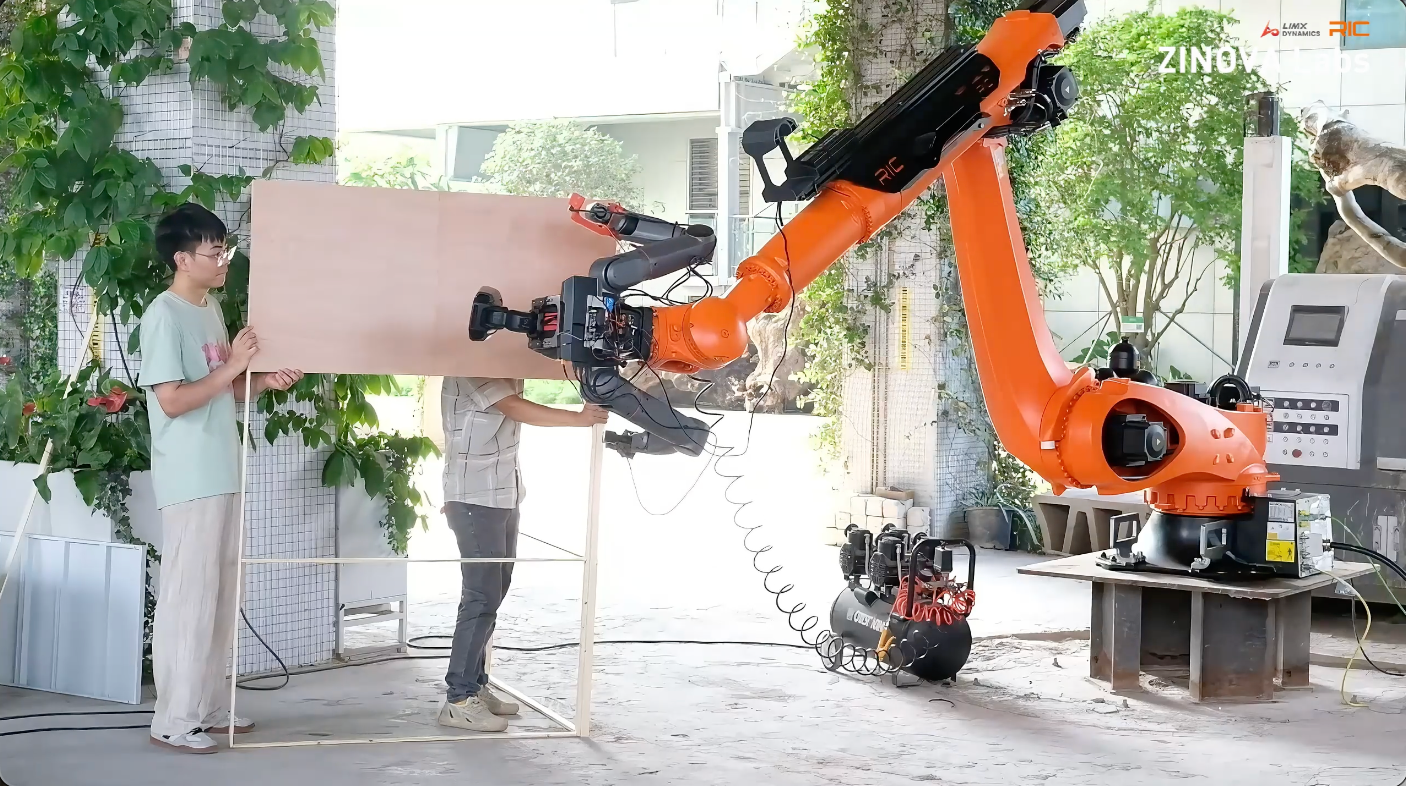
TRON 2的双臂可在各个方向、各类高度完成多种工具操作。
一套机器人,适配不同工序
针对建筑施工多工序、多工具、大空间作业等实际需求,ZINOVA基于对建筑场景的理解,结合TRON 2灵活组合、可扩展的通用基座能力,探索面向建筑施工场景的机器人应用。 而这一构型体现了场景通用、人机回环(Human in the Loop)、合规效率等三方面考量。
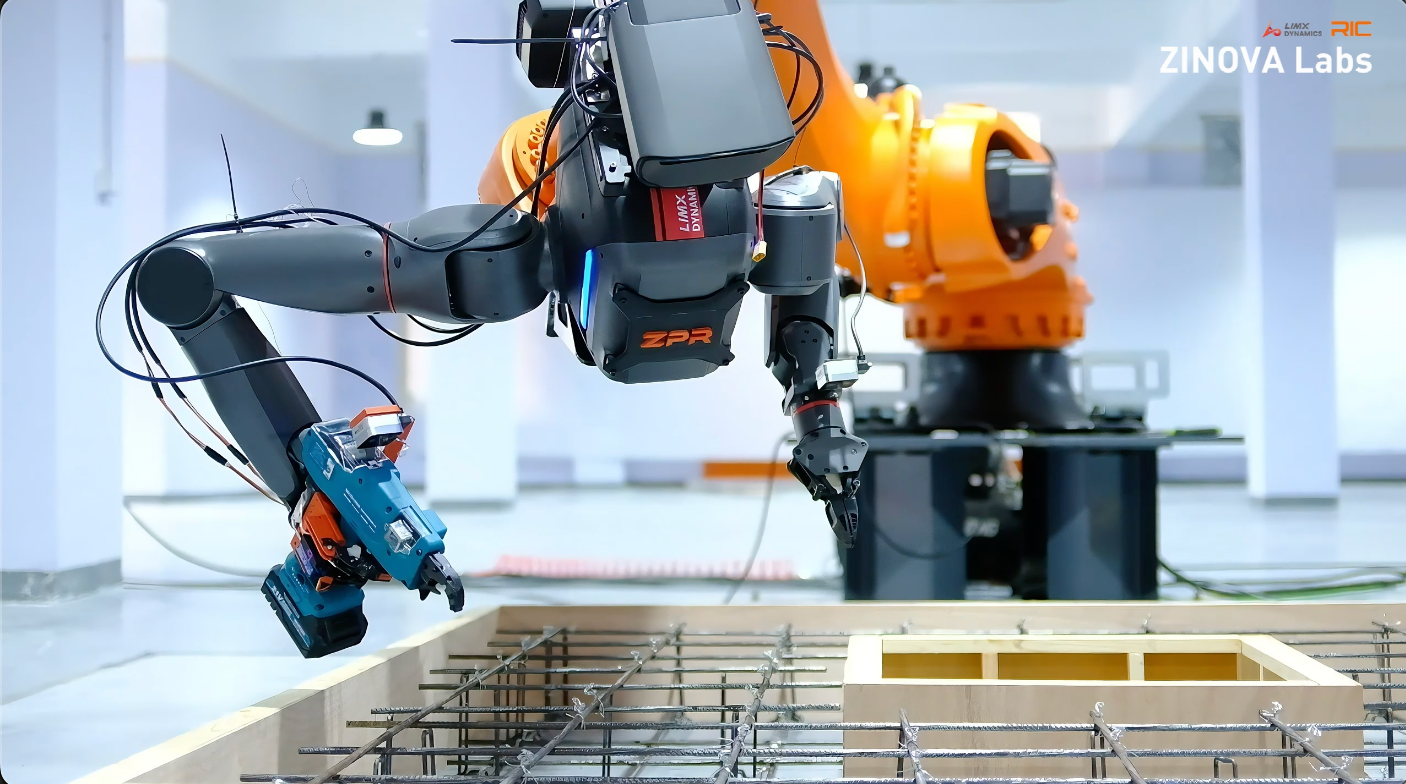
TRON 2持钉枪完成钢钉绑扎作业。
ZINOVA在建筑业的探索实践,是逐际动力平台化商业战略的一次具体体现。逐际动力面向行业客户提供机器人硬件平台、开发工具平台与模型训练平台三大基础能力,通过开放SDK、遥操作接口、硬件转接件等配套支持,让行业创新者能够在成熟本体上快速构建行业应用,将更多资源聚焦于真正需要解决的领域问题,而非从零搭建机器人基础软硬能力。TRON 2则是这一战略的载体:一个可复用、可扩展的具身智能通用基座。
ZINOVA创始人徐子悠表示:“我们相信,物理AI的破局不会来自单一形态的机器人,而来自能够跨形态使用工具的智能。TRON 2提供的模块化、可扩展能力,让我们能够将更多精力聚焦于工具智能与行业任务本身,并快速验证不同构型和应用的可能性。”
“ZINOVA对建筑行业的深刻理解,以及他们在工具智能方向上的专注与创新,正是具身智能真正落地应用必不可少的生态力量。”逐际动力联合创始人庞博表示,逐际动力希望通过TRON 2这样的通用机器人平台,让行业创新者能够更高效地完成验证和迭代,共同探索更多面向真实场景的解决方案。”
(受访单位供图)
编辑 秦天 审读 梁松滔 许家宜
 报料
 读特热榜
 IN视频

 鹏友圈


 iPhone客户端
 安卓客户端

